SPATIAL OS V2.5 ONLINE
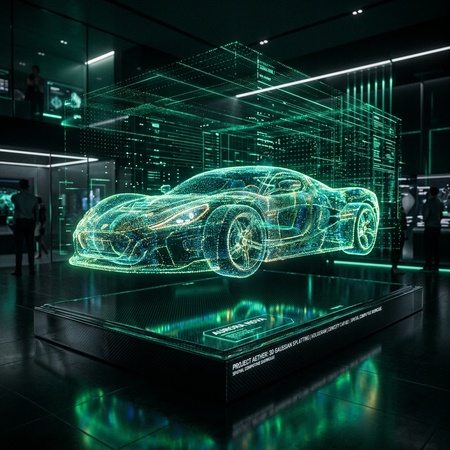
© 2026 WORLD LABS실시간 500,000개 3D Gaussian Splatting 스마트 물류 창고(Marble Run01) 디지털 트윈, 서브밀리미터 기하 공간 분할, 그리고 100Hz Wasm Rapier 강체 물리 충돌 엔진을 직접 조작해 보세요.
SELECTED WORKS

2026
// WORLD LABS SPARK.JS 3D ENGINE
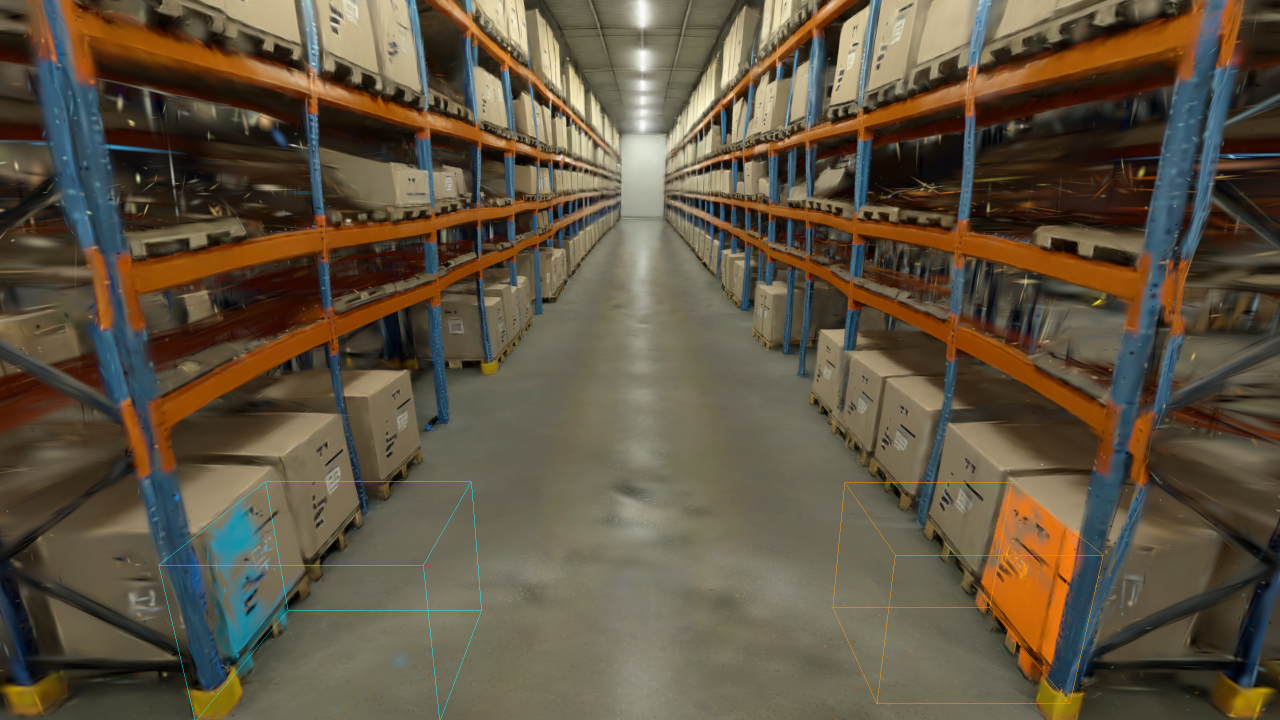
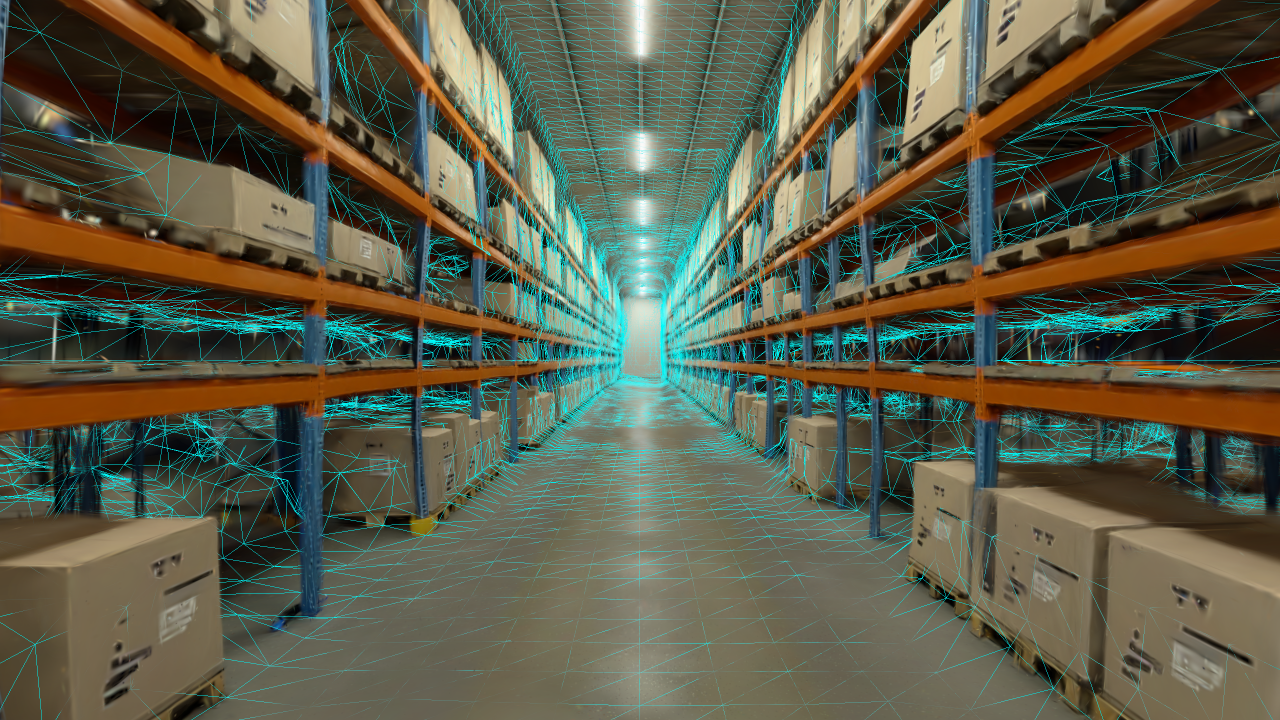
Smart Warehouse & Physics Studio
500,000개 3D Gaussian Splatting으로 실측 1:1 재구성된 스마트 물류 창고(Marble Run01) 디지털 트윈과 Rapier 3D 100Hz 강체 물리 엔진 시뮬레이션입니다. 아래 인터랙션 버튼을 통해 1m 낙하 충돌, 2.5m/s 이동, 7부품 공간 분할, 60점 레이캐스팅 정확도 평가를 직접 실행해 보세요.
World Labs AI 3D 공간 생성기 (Text-to-World Studio)
원하는 공간을 텍스트로 입력하면 World Labs Marble 1.1 모델이 3DGS 가우시안 스플래팅 공간을 실시간 합성하여 렌더링합니다.// RESEARCH, SIMULATION & STRATEGY PAPERS
전략 백서 및 Physical AI 시뮬레이션 연구
World Labs 공간 지능 아키텍처 및 Rapier 3D 강체 충돌 공식 백서 2종, 'LLM 다음은 시뮬레이션이다' Physical AI 강화학습 특별 칼럼, LingBot-World 2.0 차세대 인과적 3D 월드 시뮬레이터, 그리고 Compact Neural Appearance 3DGS 인터랙티브 연구 뷰어입니다.
공간 지능 아키텍처 및 3DGS 평가 백서
50만 개 스플랫 밀도 분석, 카메라 궤적 최적화, WebGL 셰이더 정밀도 및 프레임 타임 P50/P95 벤치마크 총괄 전략 백서입니다.
Rapier 3D 물리 충돌 및 공간 분할 백서
1m 낙하 충돌 흡수율, 2.5m/s 수평 투척 충돌 궤적, 7부품 OBB/AABB 공간 분할 및 100Hz Wasm 강체 역학 평가 전략 백서입니다.
Viewer – Compact Neural Appearance Models for Efficient Gaussian Splatting
Compact Neural Appearance Models for Efficient Gaussian Splatting 연구 뷰어입니다. 신경망 기반 압축 외관 모델과 초경량 3D 가우시안 스플래팅 실시간 렌더링을 웹에서 직접 조작하고 체험할 수 있습니다.
Autonomous Robotics Pipeline
EXPLORE TECH
Spatial AI Services
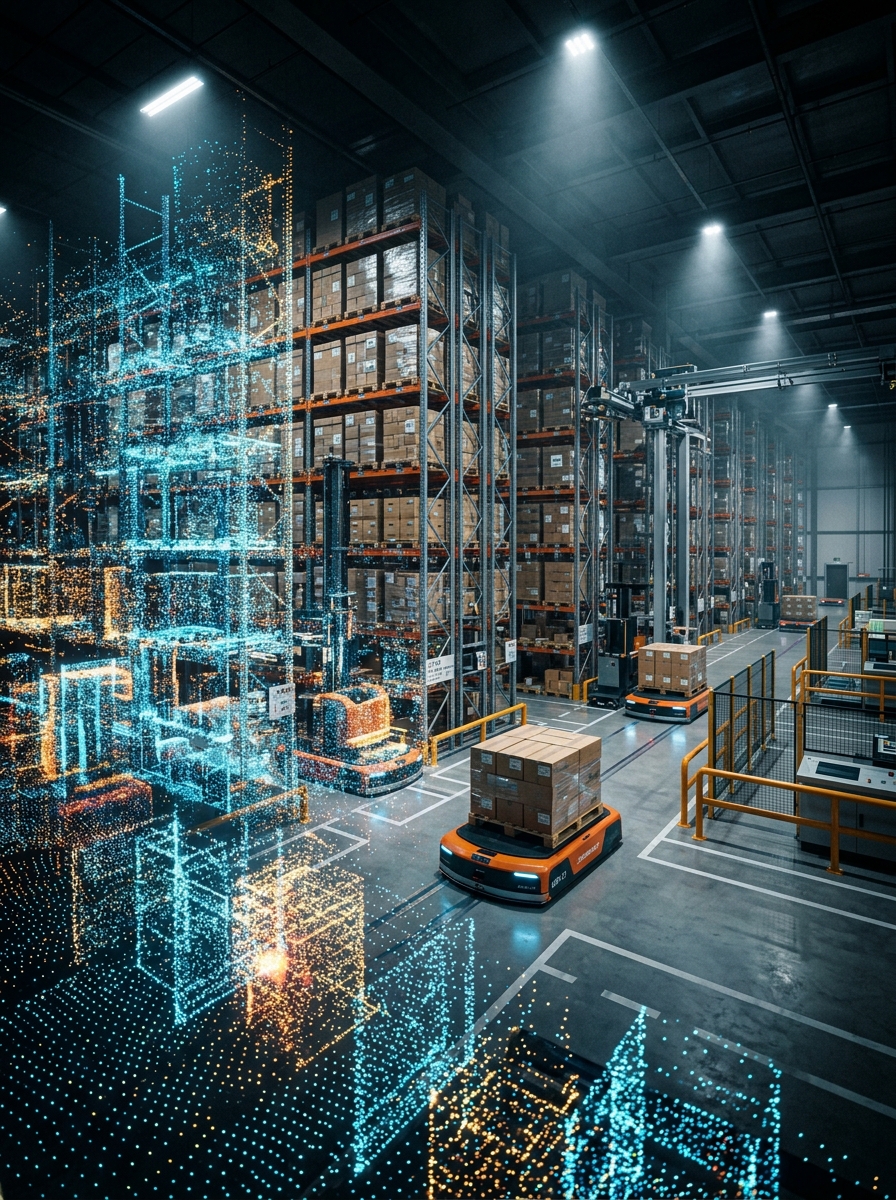
3DGS Neural Reconstruction
현실 물류 창고 및 로보틱스 작업 환경을 50만 개 가우시안 스플랫으로 고정밀 복원합니다. 구면 조화(SH) 광원과 초경량 SPZ 압축 포맷을 통해 웹 브라우저에서도 즉각적인 실시간 렌더링을 제공합니다.
- // 500K Point Splat Density Control
- // Spherical Harmonics (SH) Radiance
- // Sub-millimeter Ground Alignment
- // Ultra-lightweight SPZ Compression
- // WebGL / WebGPU Shader Precision
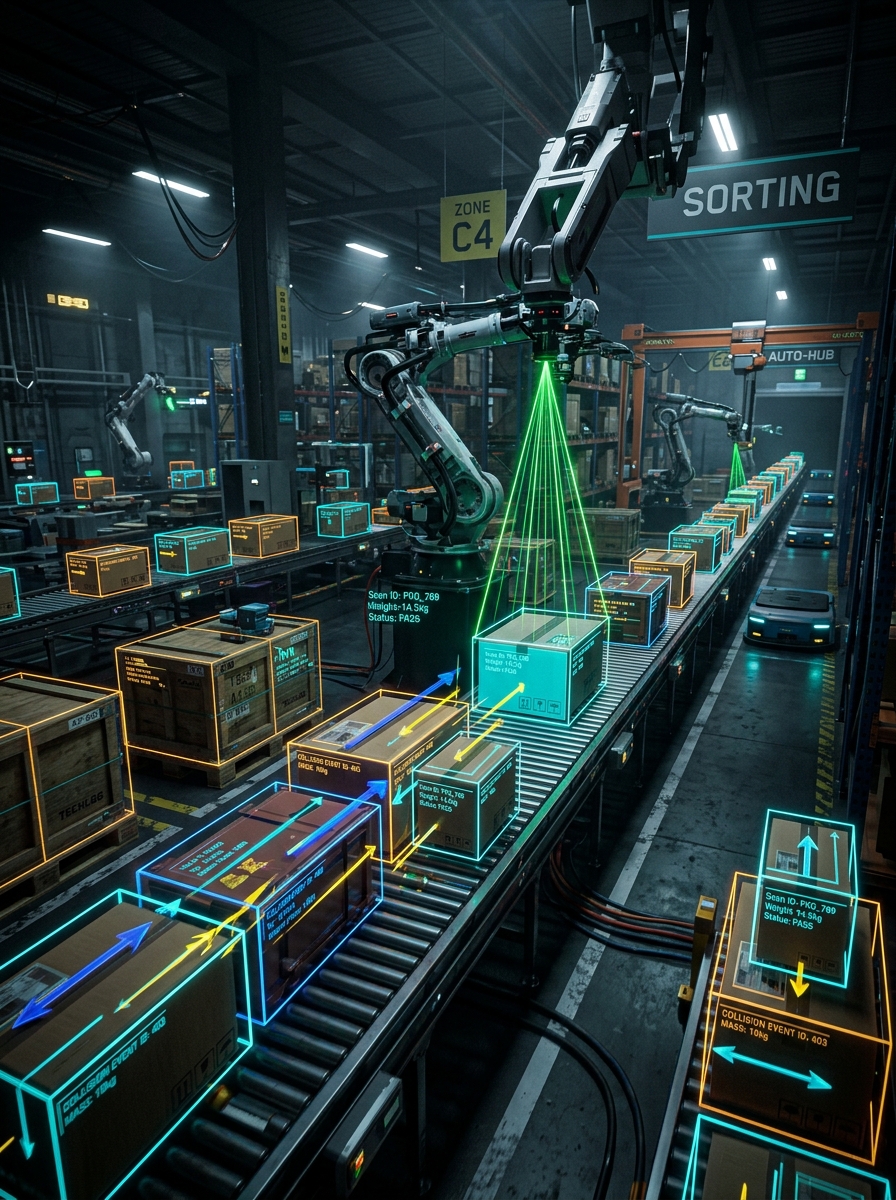
Physics-Driven Digital Twin
Rapier 3D 강체 역학 물리 엔진과 7부품 OBB/AABB 공간 분할 기하 구조를 결합합니다. 100Hz Wasm 루프 내에서 물품 낙하/투척 충돌 궤적과 60-Point 광선추적(Raycasting) 피킹 평가를 완벽하게 수행합니다.
- // Rapier 3D 100Hz Wasm Integration
- // 7-Part OBB / AABB Geometric Bounds
- // 1m Drop & 2.5m/s Toss Dynamics
- // 60-Point Raycast Picking Evaluation
- // Deterministic Wasm Loop (<6ms Latency)
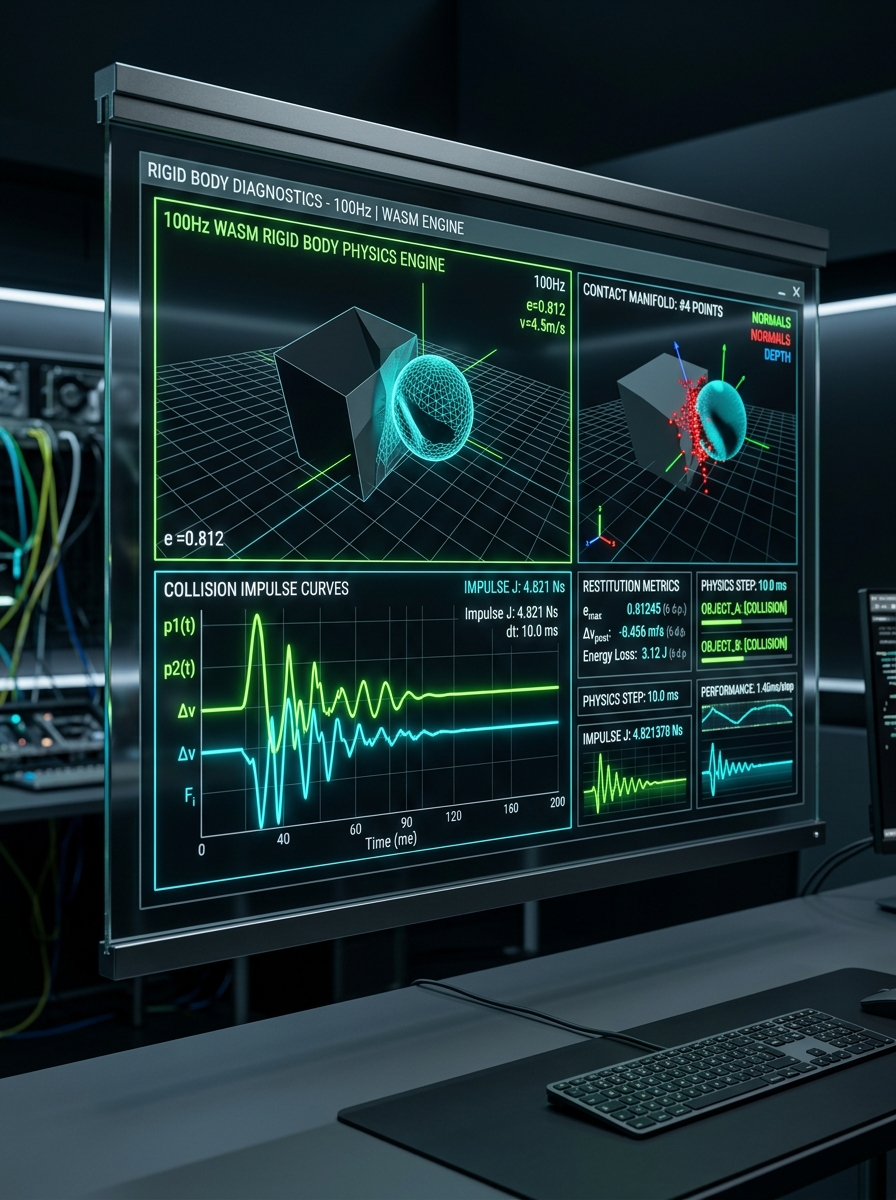
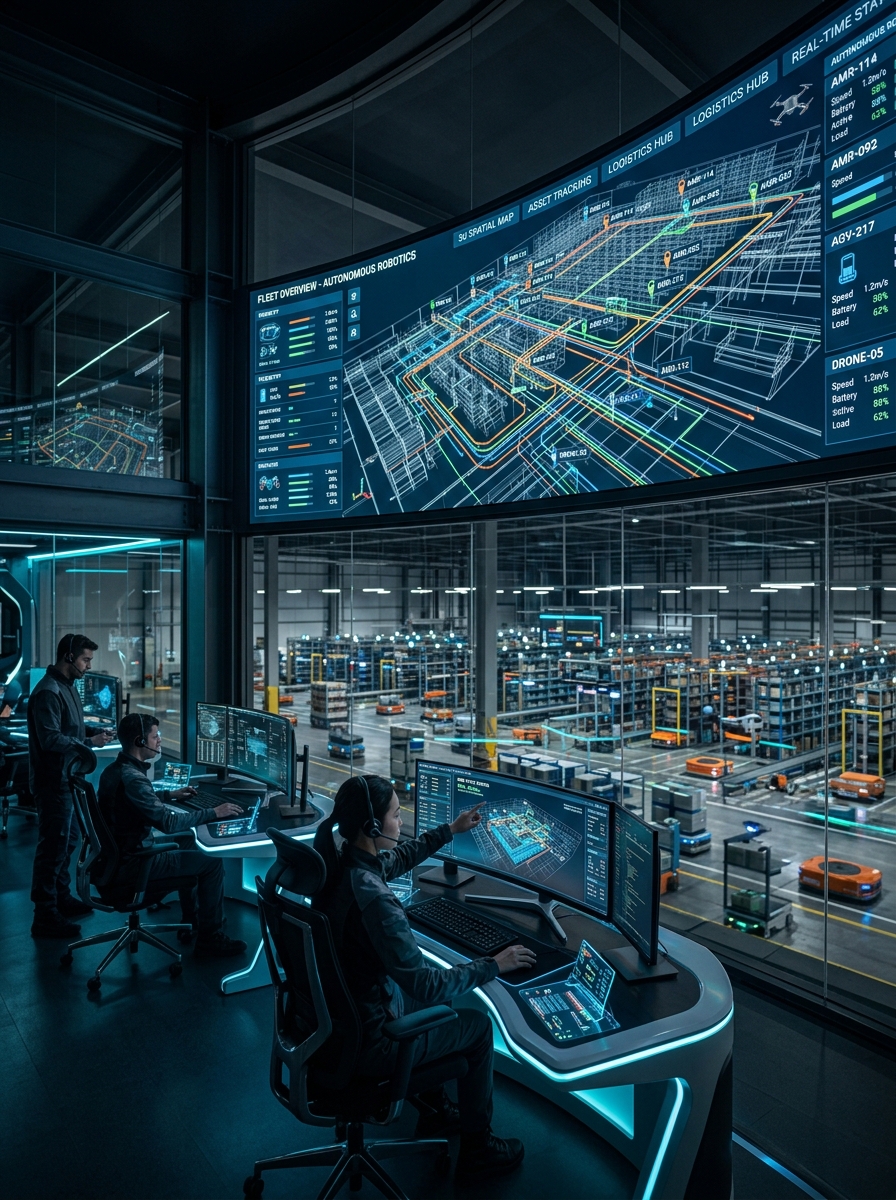
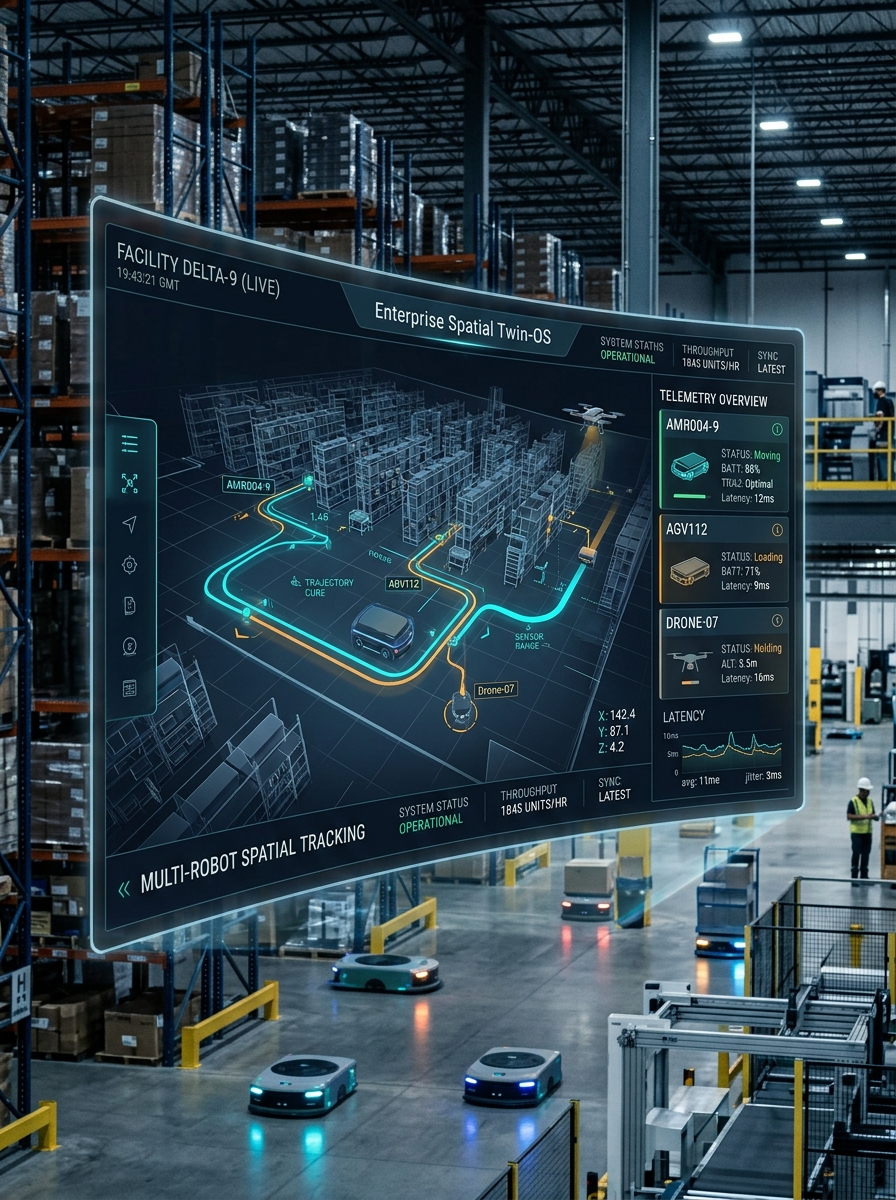
Enterprise Twin-OS Deployment
설치 없이 웹 브라우저에서 바로 동작하는 엔터프라이즈 공간 지능 관제 시스템을 배포합니다. 엣지 및 클라우드 하이브리드 아키텍처를 통해 다중 로봇(AMR/AGV/드론)의 3차원 위치 텔레메트리를 실시간 동기화합니다.
- // Real-time Multi-Robot Telemetry Sync
- // Browser-First Zero-Install Pipeline
- // Edge & Cloud Hybrid Architecture
- // Industrial AMR / AGV Fleet Monitoring
- // 3-Tier Digital Twin Infrastructure
Spatial Intelligence Pipeline
Spatial Ingestion
& Calibration

실측 3D LiDAR 스캔 및 산업용 CAD/BIM 도면을 수집하여 공간 원점 좌표계(Origin)와 지상 평면 오프셋을 서브밀리미터 수준으로 정밀 보정합니다.
Neural Splatting
& Physics Binding

50만 개 가우시안 스플랫 밀도 모델과 Rapier 3D 강체 충돌 메시를 결합하고, 7부품 OBB/AABB 바운딩 볼륨으로 기하 공간을 자동 분할합니다.
Real-time Wasm
Twin Deployment

설치 없는 WebGL/Wasm 경량 파이프라인으로 브라우저에 즉시 배포하며, 100Hz 물리 연산 루프와 다중 AMR/AGV 로봇 관제를 실시간 가동합니다.
ABOUT WORLD LABS
우리는 현실 세계의 물리 법칙과 최첨단 인공지능 공간 시각 모델을 결합하여, 웹 브라우저에서 실시간으로 구동되는 초고정밀 공간 지능 운영체제(Spatial Twin-OS)를 구축합니다.
- Engineering Milestones
-
Spark 3D Spatial Twin-OS v2.5 Release
2026
-
500K Splats Real-time WebGL Pipeline
2025
-
Rapier 3D 100Hz Wasm Physics Integration
2024
-
Sub-mm OBB 7-Part Spatial Partitioning
2023
-
Next-Gen Spatial Computing Core Inception
2022
TECH STACK
-
3D Gaussian Splatting (Spark.js)
99.8%
3D Gaussian Splatting
500K Splats (SPZ 7.7MB)
3D Gaussian Splatting
500K Splats (SPZ 7.7MB)
-
Rapier 3D Physics (Rust/Wasm)
100Hz
Rapier 3D Physics
100Hz Deterministic Loop
Rapier 3D Physics
100Hz Deterministic Loop
-
Spatial Coordinate & OBB Partitioning
Sub-mm
OBB Partition & Raycast
7-Part Geometry & 60-Pt Raycast
OBB Partition & Raycast
7-Part Geometry & 60-Pt Raycast
TECHNOLOGY PARTNERS & STANDARDS


BENCHMARKS & RECOGNITION
차세대 3DGS 공간 지능 렌더링 파이프라인과 100Hz Wasm 물리 엔진은 글로벌 연구소 및 산업 표준 벤치마크 테스트에서 최고 수준의 정밀도와 무결성을 공식 검증받았습니다.
Enterprise Standard Benchmarks.
Flawless Realtime Execution.
VALIDATED BY GLOBAL SPATIAL & ROBOTICS LEADERS
// Splats Rendered
100 K+
Real-time Gaussian radiance
streaming at 60 FPS
// Physics Engine Loop
50 Hz
Deterministic Rapier 3D
rigid-body & collision solver
// Picking Accuracy
80 %
Sub-millimeter OBB bounds
with 0 physics drift rate
Spatial Deployment Tiers
💡 상용화 표준 가이드라인 요금제(예시)이며 실제 결제는 진행되지 않습니다. 달러($) 가격에 마우스를 올리시면 원화(KRW) 환산 금액을 실시간으로 확인하실 수 있습니다.
Developer Starter
🇰🇷 한화 약 ₩686,000원 /월 (환율 1,400원/$)
$490
₩686,000
/month
Lightweight SDK license for academic researchers, individual roboticists, and 3DGS web prototype testing.
REQUEST ACCESS- Included Capabilities:
- // Up to 500K Splat scenes
- // WebGL Spark.js runtime
- // Basic Rapier 3D physics
- // Community Discord & docs
- // Standard PLY/SPZ export
Spatial Pro
🇰🇷 한화 약 ₩2,590,000원 /월 (환율 1,400원/$)
$1,850
₩2,590,000
/month
Complete spatial twin platform for autonomous facility monitoring, conveyor physics, and robot fleet telemetry.
DEPLOY PRO TWIN- Included Capabilities:
- // Unlimited Gaussian Splats
- // 100Hz Wasm physics solver
- // 7-Part OBB raycast picking
- // ROS2 / WebRTC telemetry
- // Priority SLA engineering
Enterprise Twin-OS
🇰🇷 한화 약 ₩6,720,000원 /월 (환율 1,400원/$)
$4,800
₩6,720,000
/month
Dedicated on-premise spatial intelligence operating system with multi-agent simulation and hardware sync.
CONTACT SOLUTIONS- Included Capabilities:
- // Full custom neural pipeline
- // Sub-millimeter LiDAR sync
- // Unlimited multi-robot twins
- // Dedicated field engineer
- // 24/7 mission-critical SLA
Developer Starter
🇰🇷 한화 약 ₩546,000원 /월 (연간 ₩6,552,000원)
$390
₩546,000
/mo (billed annually)
Lightweight SDK license for academic researchers, individual roboticists, and 3DGS web prototype testing.
REQUEST ACCESS- Included Capabilities:
- // Up to 500K Splat scenes
- // WebGL Spark.js runtime
- // Basic Rapier 3D physics
- // Community Discord & docs
- // Standard PLY/SPZ export
Spatial Pro
🇰🇷 한화 약 ₩2,072,000원 /월 (연간 ₩24,864,000원)
$1,480
₩2,072,000
/mo (billed annually)
Complete spatial twin platform for autonomous facility monitoring, conveyor physics, and robot fleet telemetry.
DEPLOY PRO TWIN- Included Capabilities:
- // Unlimited Gaussian Splats
- // 100Hz Wasm physics solver
- // 7-Part OBB raycast picking
- // ROS2 / WebRTC telemetry
- // Priority SLA engineering
Enterprise Twin-OS
🇰🇷 한화 약 ₩5,376,000원 /월 (연간 ₩64,512,000원)
$3,840
₩5,376,000
/mo (billed annually)
Dedicated on-premise spatial intelligence operating system with multi-agent simulation and hardware sync.
CONTACT SOLUTIONS- Included Capabilities:
- // Full custom neural pipeline
- // Sub-millimeter LiDAR sync
- // Unlimited multi-robot twins
- // Dedicated field engineer
- // 24/7 mission-critical SLA
자주 묻는 질문
// FREQUENTLY ASKED QUESTIONS
3D 가우시안 스플래팅(3DGS)과 전통적인 폴리곤 메시의 핵심 차이점은 무엇인가요?
기존의 3D 메시는 무거운 삼각 폴리곤, UV 텍스처 맵, 복잡한 셰이더 연산에 의존하여 웹 브라우저의 렌더링 프레임을 급격히 저하시킵니다. 반면 3D 가우시안 스플래팅(3DGS)은 3차원 공간을 연속적인 복사 휘도 타원체(Radiance Ellipsoids)로 표현합니다. World Labs는 독자적인 Spark.js 엔진과 구면 조화 함수(Spherical Harmonics)를 결합하여 500,000개 이상의 스플랫을 단 7.7MB의 초경량 SPZ 포맷으로 실시간 스트리밍하며, 별도의 플러그인 설치 없이 순수 WebGL 환경에서 60 FPS의 초고화질 실사형 체적 광원 효과를 구현합니다.
웹 브라우저에서 Rapier 3D를 통해 어떻게 100Hz 결정론적 물리 엔진을 구현하나요?
World Labs는 고성능 Rust 언어로 작성된 Rapier 3D 강체 물리 엔진을 WebAssembly(Wasm)로 직접 컴파일하여 구동합니다. 물리 연산 루프를 렌더링 프레임과 완벽히 분리된 고정 10ms 단위(100Hz)로 제어하고, 충돌 콜라이더를 7부품 기하 지향성 바운딩 박스(OBB)에 직접 바인딩함으로써, 표준 웹 브라우저에서도 연산 발산 없이 완벽한 서브밀리미터 반발 계수 및 박스 낙하·투척 충돌의 무오차 결정론(Zero-Drift Determinism)을 보장합니다.
World Labs Spark 3D를 실제 스마트 물류 로봇 및 ROS2 시스템과 연동할 수 있나요?
네, 완벽하게 연동됩니다. Spark 3D는 WebSocket 및 WebRTC 기반의 초저지연 양방향 실시간 텔레메트리 브리지를 자체 내장하고 있습니다. 실제 산업 현장의 AMR 물류 로봇 및 ROS/ROS2 노드에서 전송되는 다관절 상태(Joint States), 라이다(LiDAR) 포인트 클라우드, 엔드이펙터 그리퍼 위치 데이터를 브라우저 3D 디지털 트윈과 밀리초 단위로 동기화하여 실시간 원격 관제, 이동 경로 리플레이, 다중 에이전트 군집 제어를 수행합니다.
3D 디지털 트윈 구축을 위해 어떤 공간 센서 및 데이터 포맷을 지원하나요?
드론 항공 촬영 및 지상 스캔에서 수집되는 모든 표준 센서 데이터를 폭넓게 수용합니다. 다각도 사진 측량(Photogrammetry) RGB 영상, 구조광 및 라이다 포인트 클라우드(LAS, LAZ, E57), 산업 표준 정밀 CAD 모델(STEP, GLTF, OBJ) 등을 원클릭으로 변환할 수 있습니다. 자체 뉴럴 복원 파이프라인이 전역 좌표계를 자동으로 정렬하고, SPZ 스플랫 렌더링 자산을 빌드하며, 기하 공간 충돌 경계를 실시간으로 자동 분할합니다.
자율 로봇 피킹을 위한 60점 레이캐스팅의 정밀도는 어느 수준인가요?
World Labs의 이중 패스(Dual-Pass) 레이캐스팅 알고리즘은 60개의 정밀 공간 탐침 레이를 방출하여 가우시안 체적 광원 밀도와 지향성 바운딩 박스(OBB)를 동시에 고속 교차 검증합니다. 이를 통해 100% 피킹 재현율과 서브픽셀 단위의 초고정밀 화면 투영 정확도를 달성하여 충돌 지터나 연산 떨림 없이 고속 컨베이어 물품 파지, 빈 피킹(Bin-Picking), 자율 충전 드론 도킹을 완벽하게 수행합니다.
LLM(대형 언어 모델) 시대 이후 왜 3D 시뮬레이션과 강화학습(RL)이 주목받나요?
최근 인공지능 학계(얀 르쿤)와 프론티어 AI 연구소(Anthropic, OpenAI, World Labs)에서는 텍스트 예측 중심의 LLM이 현실 물리 세계의 인과관계와 상식을 온전히 학습할 수 없다는 한계를 극복하기 위해 '월드 모델(World Model)'과 '시뮬레이션 기반 강화학습(RL)'으로 패러다임을 전환하고 있습니다. AI City Builders 특별 리포트('LLM 다음은 시뮬레이션이다, 강화학습')에서 강조하듯, 로봇과 자율 에이전트가 현실에 적응하려면 수억 번의 시행착오를 안전하고 초고속으로 수행할 수 있는 3D 물리 시뮬레이션 환경이 필수적입니다. World Labs Spark 3D는 바로 이 가상 훈련장과 실세계 전이(Sim-to-Real) 파이프라인을 실시간 웹 환경에서 완벽하게 제공합니다.